Nゲージで遊んでみる #1 — 制御・通信・自動運転までの実験計画
目次
甥っ子が電車にはまっている。プラレールを持って走り回る姿を見ていて、ふと「鉄道模型なら通信や画像処理の実験台になるのでは」と思いついてしまった。 思いついてしまったものは仕方ない。
調べてみると、Nゲージなら車両を走らせるだけでなく、給電、組み込み制御、無線通信、画像処理をひとつの小さな環境で試せる。うまくいけば、最終的には自動運転まで試せそうだ。
そこでこの連載では、KATOのNゲージをベースに、走行・給電・制御・通信をひとつずつ組み上げていく。 今回は、その全体像と実験の順番を整理する。
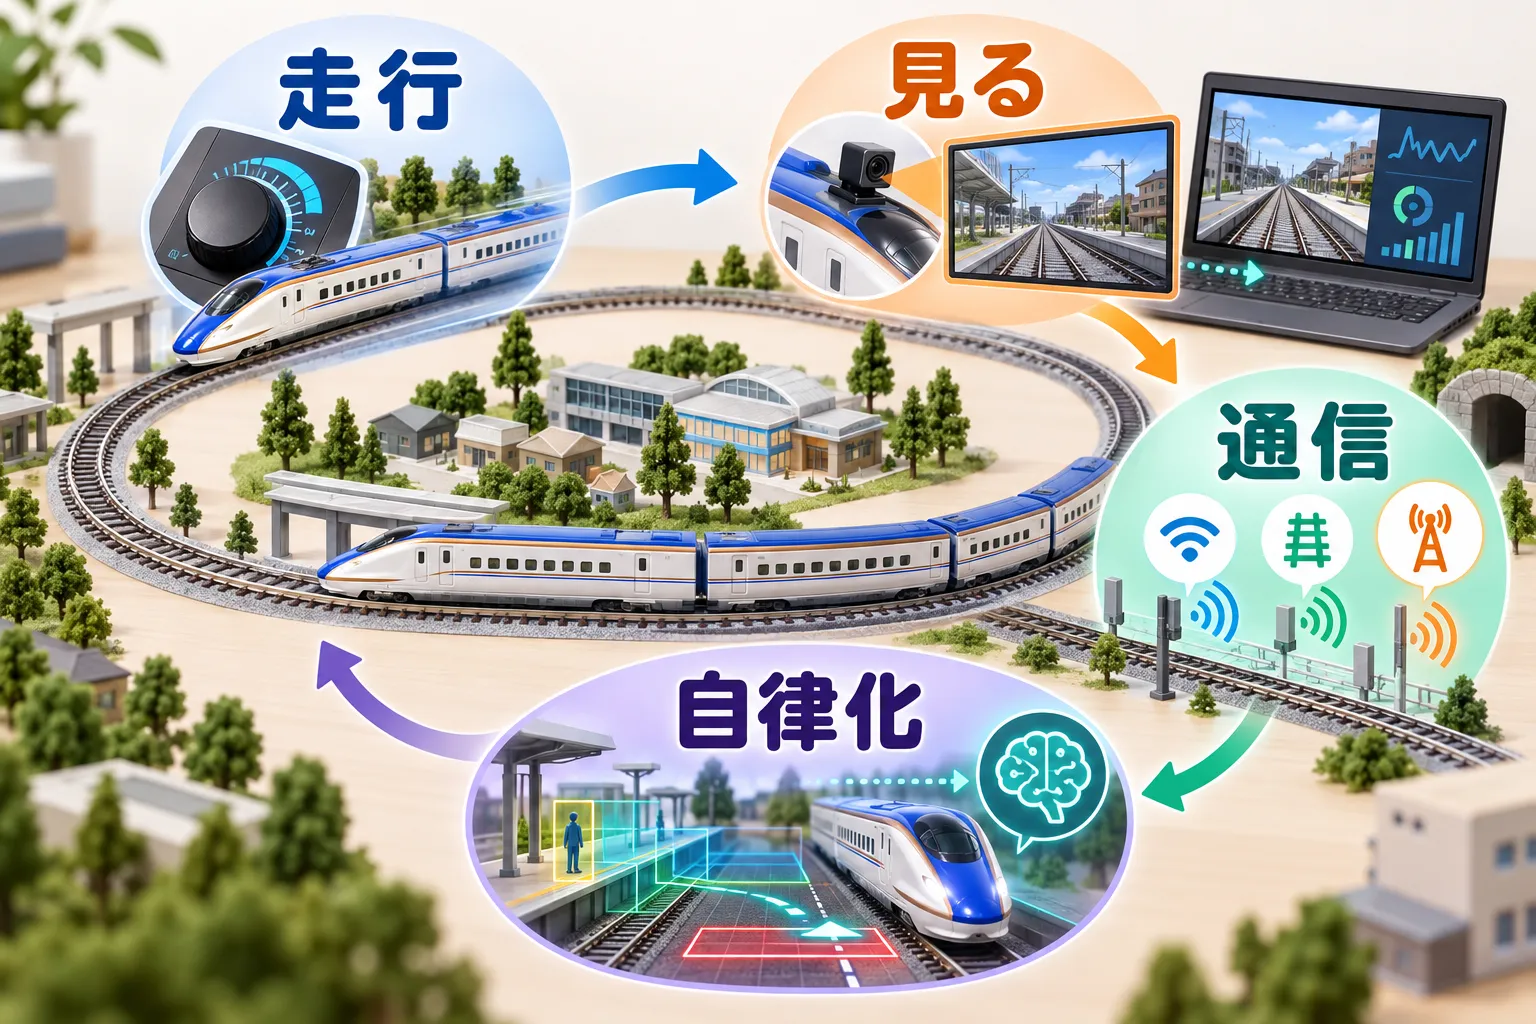 純正走行からカメラ・通信・自動運転へ、模型鉄道を小さな実験環境として育てていく。
この連載で試したいこと
やりたいことは大きく4段階に分かれる。
- 走らせる — Nゲージとしての基本走行を確認し、車載マイコンからモーターを制御する。
- 見えるようにする — 車載カメラの映像と、電圧・電流・加速度などの状態をLinux PCへ送る。
- 通信を比べる — Wi-Fi、レールを使った電力線通信、mini-LCX相当の沿線通信の3方式を試す。
- 自律化する — 位置推定、自動停車、運転計画へと進み、分散システムやPhysical AIを試す。
最初に決める基本方針
一般的なNゲージは、レールにかける電圧を上げ下げしてモーターの速度を変えるアナログ制御で走る。今回の実験ではこの仕組みを使わず、次の方針で組む。
- レールには原則としてDC 12Vを常時供給する。
- 車載DC/DCコンバーターでマイコン用の5Vまたは3.3Vを作る。
- 動力車のモーターはレールから電気的に切り離す。
- ESP32-C3とHブリッジで、モーターの回転方向と速度(PWM)を制御する。
- Linux PCからの指令と車両からのテレメトリーは、まずWi-FiとMQTTで運ぶ。
- ポイント、信号機、在線センサーは地上側ESP32にまとめる。
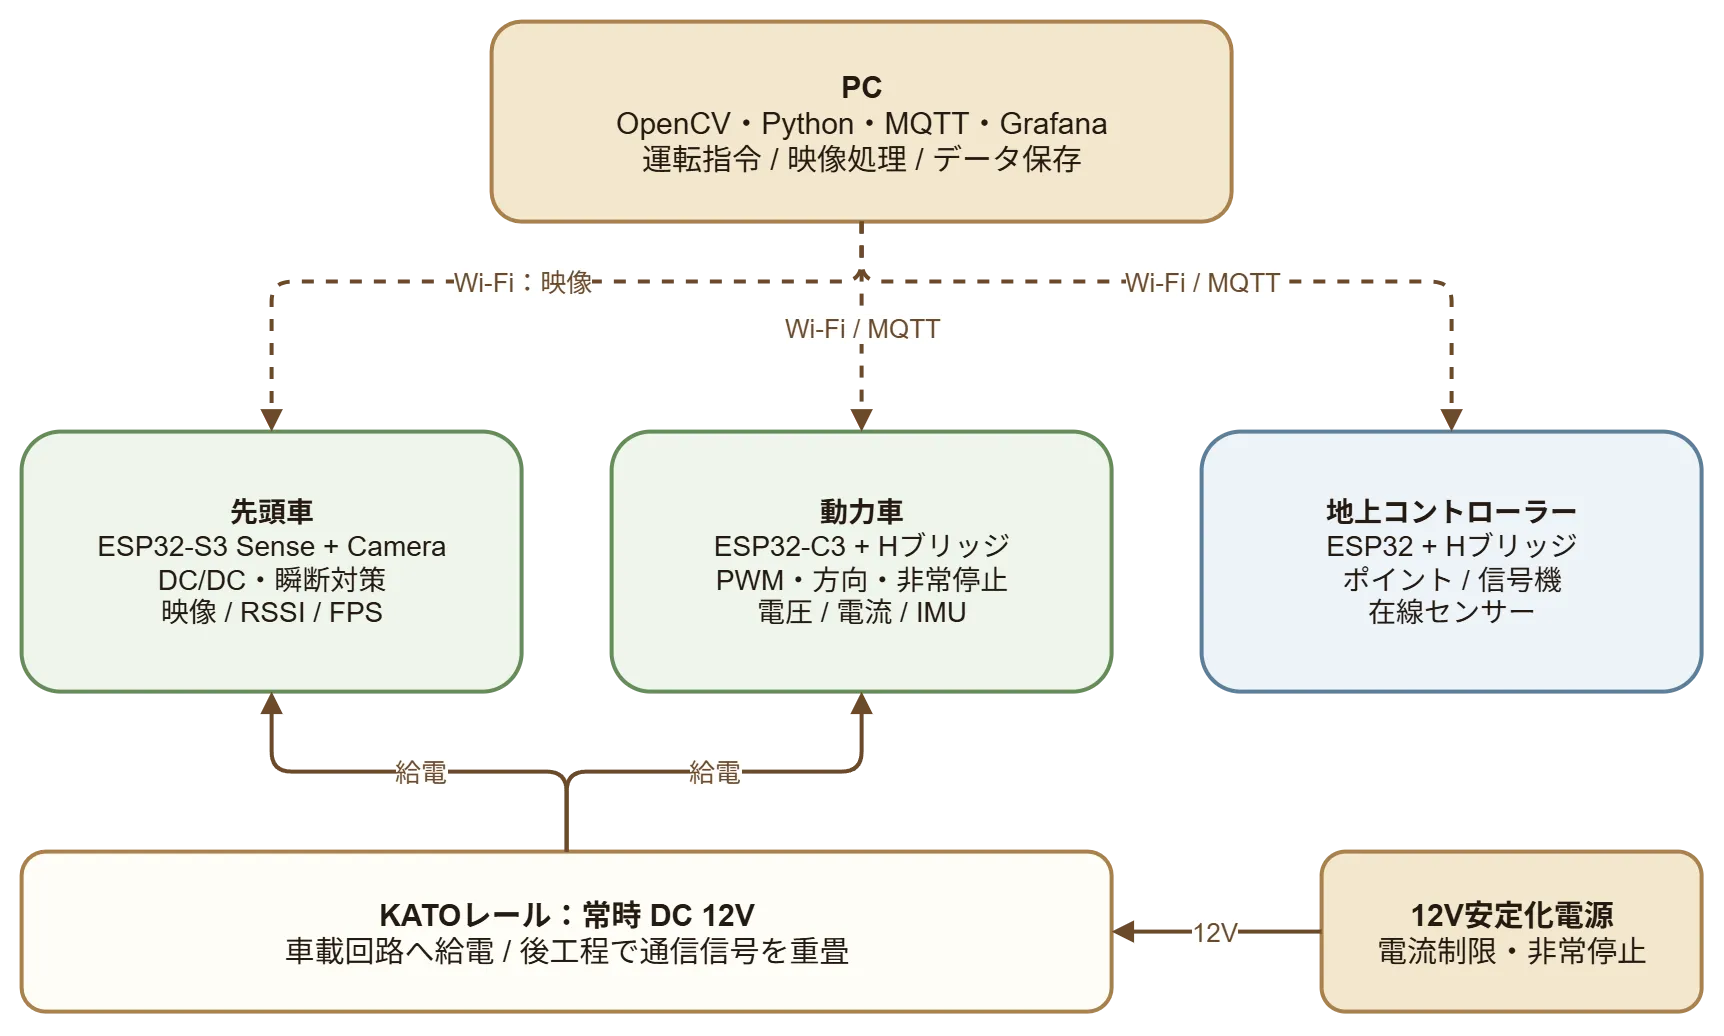 Nゲージ実験環境の全体構成
この方式なら、レールをカメラやマイコンの共通電源として使いながら、列車の速度は車上で独立に制御できる。複数編成へ拡張するときにも、編成ごとに速度指令を分けやすい。
一方で、これは純正の使い方から外れた改造になる。実験時は電流制限、ヒューズまたはリセッタブルヒューズ(PTC)、非常停止用の電源遮断を入れる。また、純正パワーパックと自作の12V電源は同時に接続しない。
Phase 0〜10のロードマップ
実験はPhase 0からPhase 10までの11段階を想定している。各Phaseの測定結果を見てから、次のPhaseの回路や方式を決める。
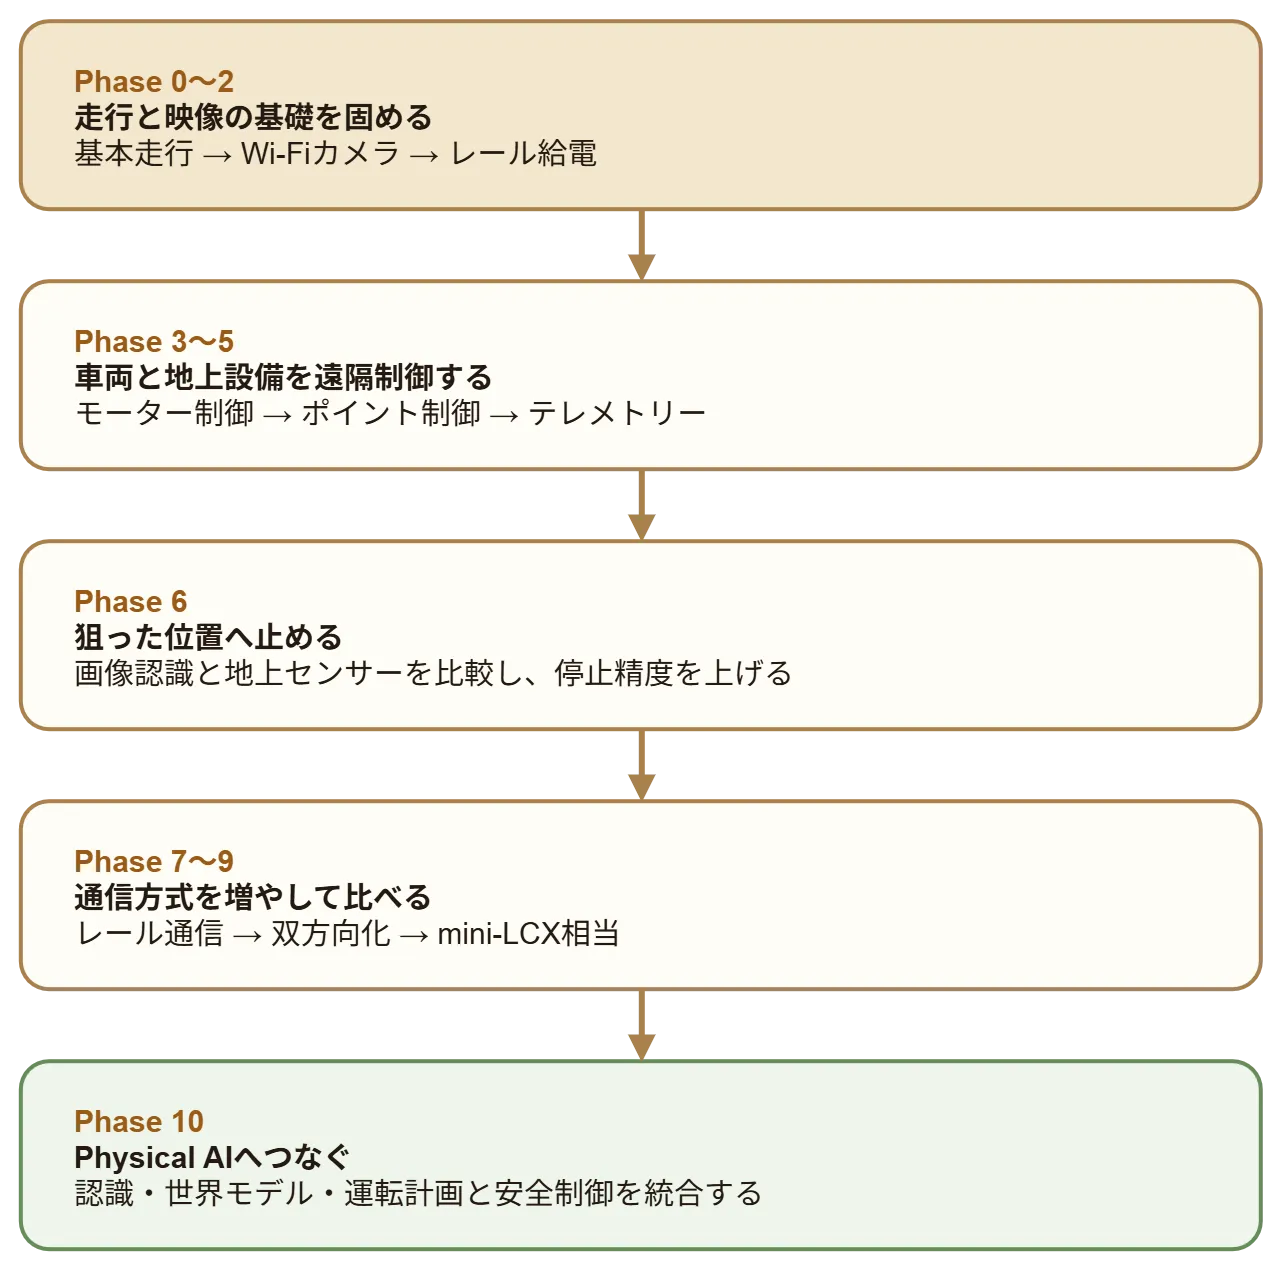 走行確認から始め、車上制御、通信、自動運転の順に積み上げる。
Phase 0:まず純正構成で走らせる
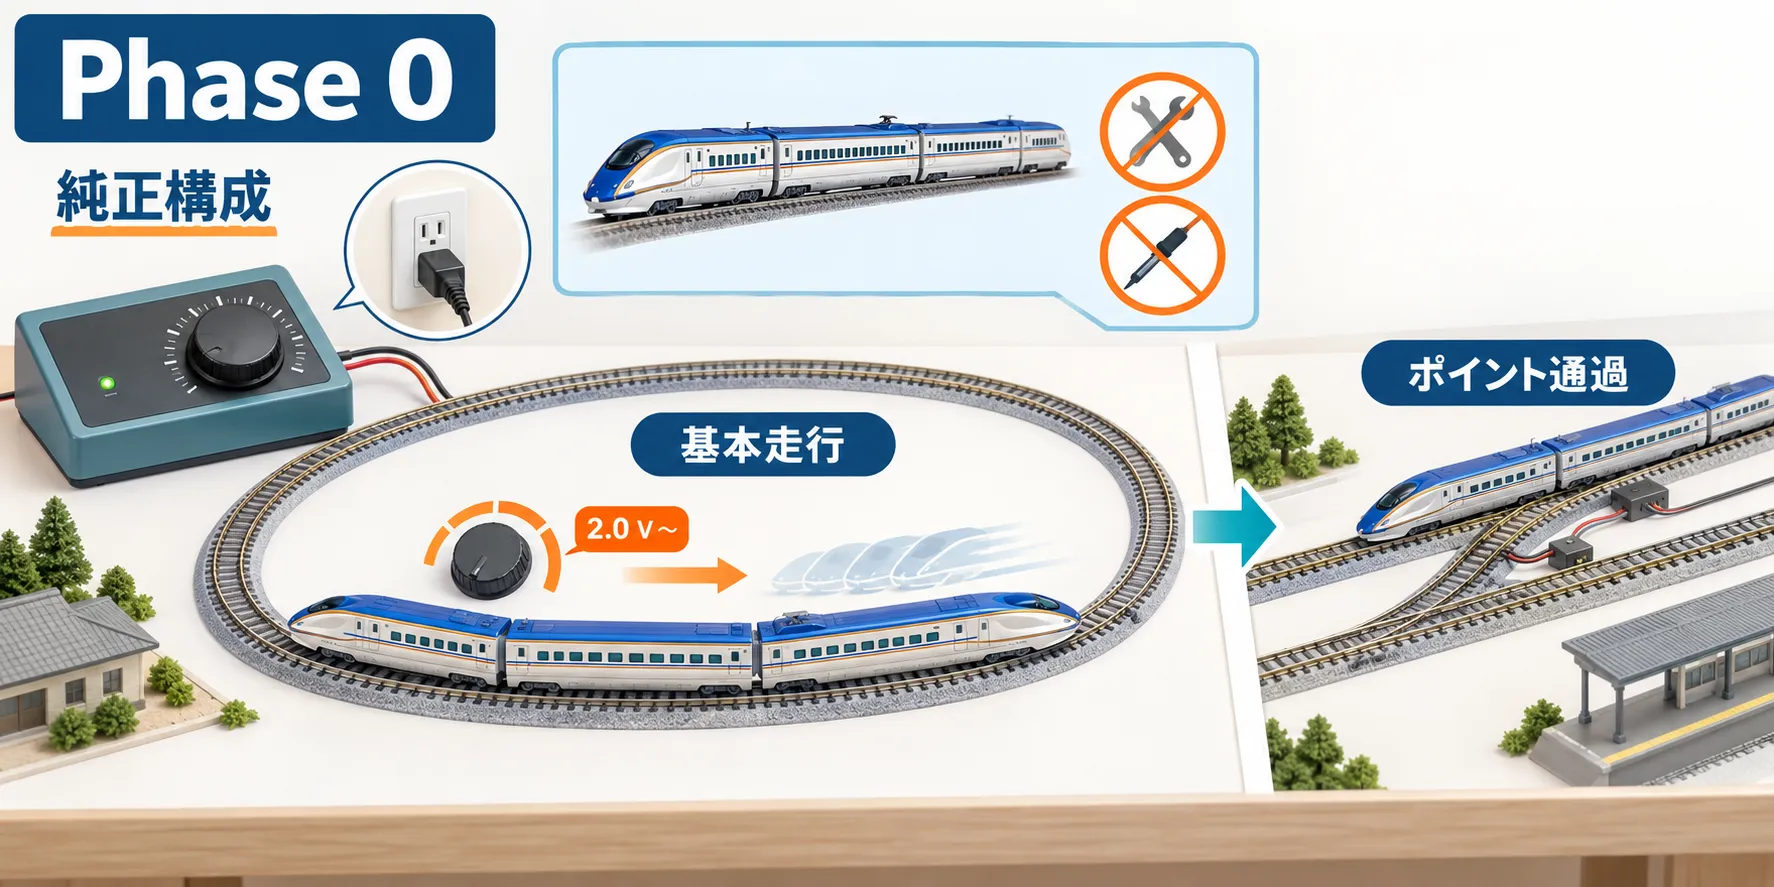 純正のパワーパックで基本走行を確かめてから、待避線とポイントへ進む。
最初はスターターセットとマルチメーターだけを購入し、付属のパワーパックで基本周回線を走らせる。 速度を変えながら、カーブ通過、最低始動電圧、走行の安定性を確認する。問題なく走ったら待避線用の電動ポイントと線路を追加し、ポイント通過も試す。この段階ではポイントを手で切り替え、車両も改造しない。
Phase 1:車載カメラをUSB給電で試す
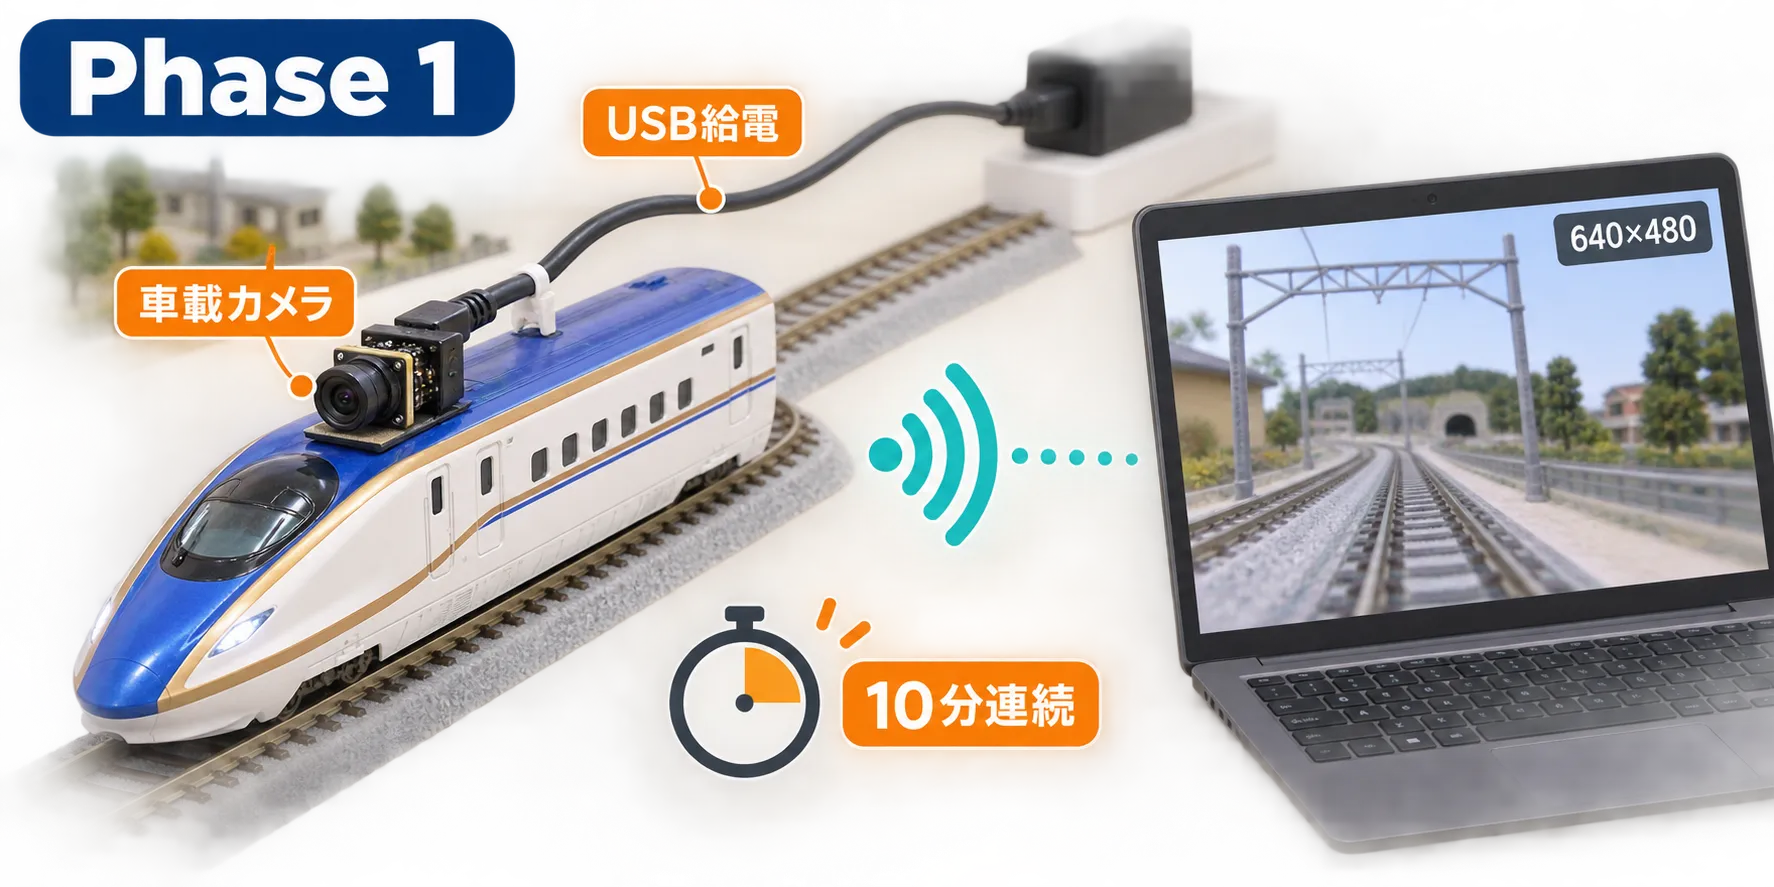 車載カメラをUSB給電で試し、映像、搭載サイズ、画角、連続動作を確認する。
XIAO ESP32-S3 Senseだけを追加購入し、まずはUSB給電のまま映像を送る。当面の成功条件は、640×480程度の映像をPCにリアルタイムで表示でき、10分以上連続で動作すること。搭載サイズや画角に問題があれば、車両に手を入れる前のこの段階で方針を見直せる。
Phase 2:レールからカメラへ給電する
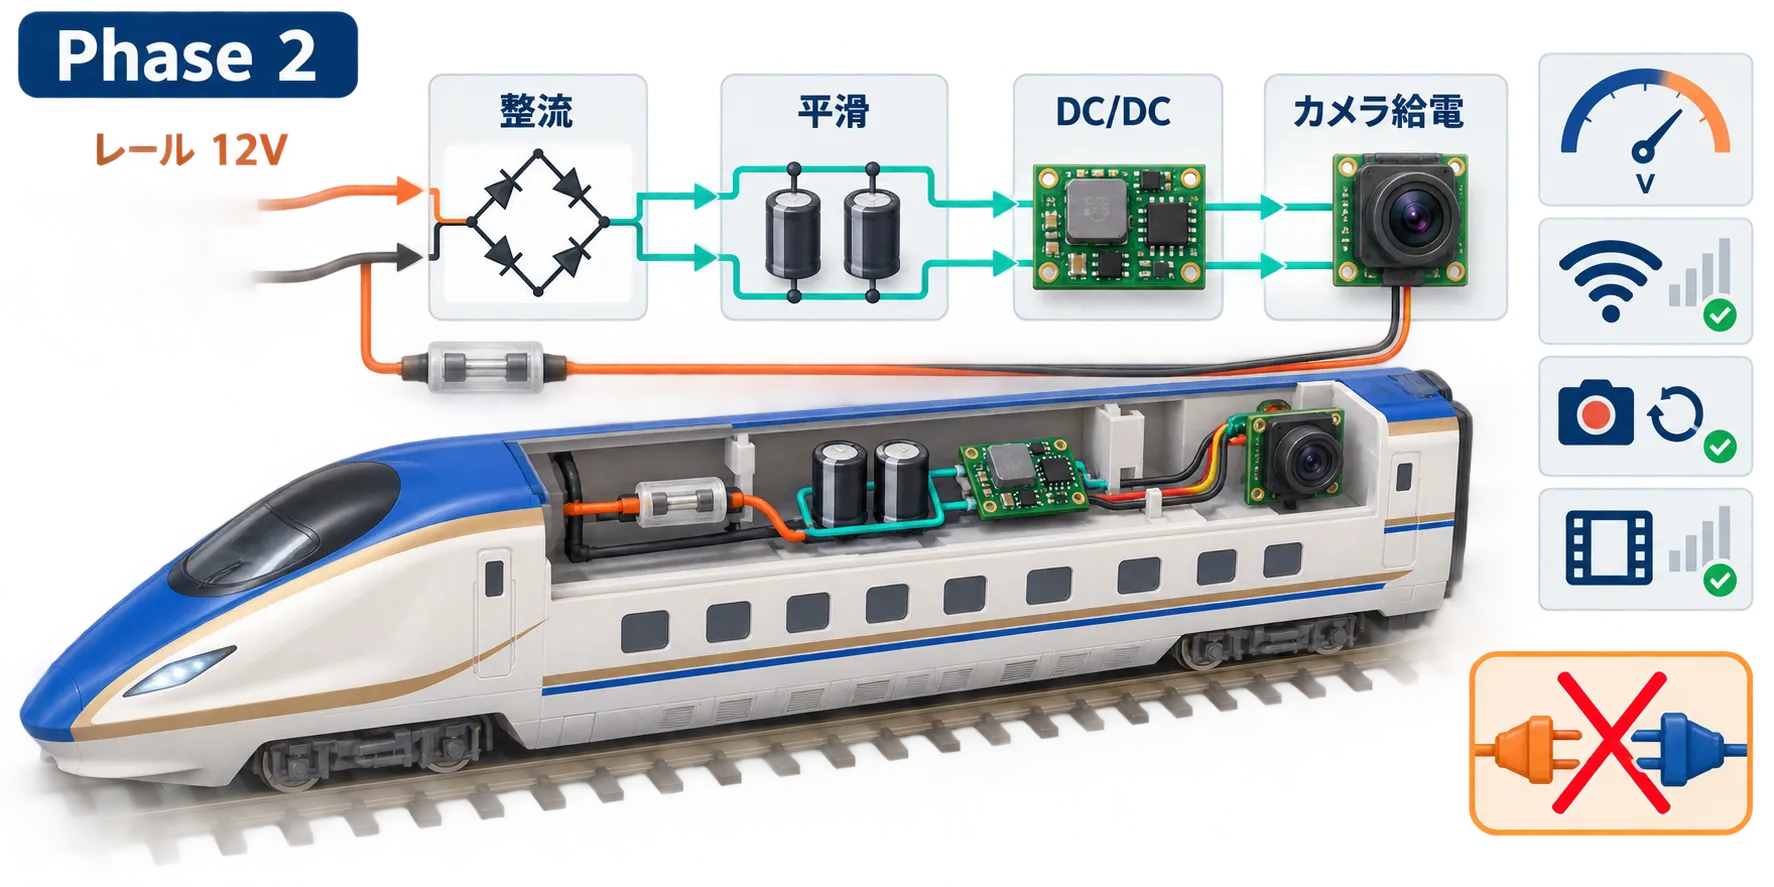 レールの12Vを整流・平滑・降圧し、安全対策を入れて車載カメラへ供給する。
ここで初めて車両に手を入れる。 車両の向きでレールの極性が変わっても使えるよう、レールの12Vをブリッジ整流し、DC/DCとコンデンサーを通してカメラへ供給する。走らせながら、電圧、Wi-Fiの切断回数、カメラの再起動回数、フレーム落ちを記録する。ここでも、純正パワーパックと自作の12V電源は同時に接続しない。
Phase 3〜5:車両と地上設備を遠隔制御する
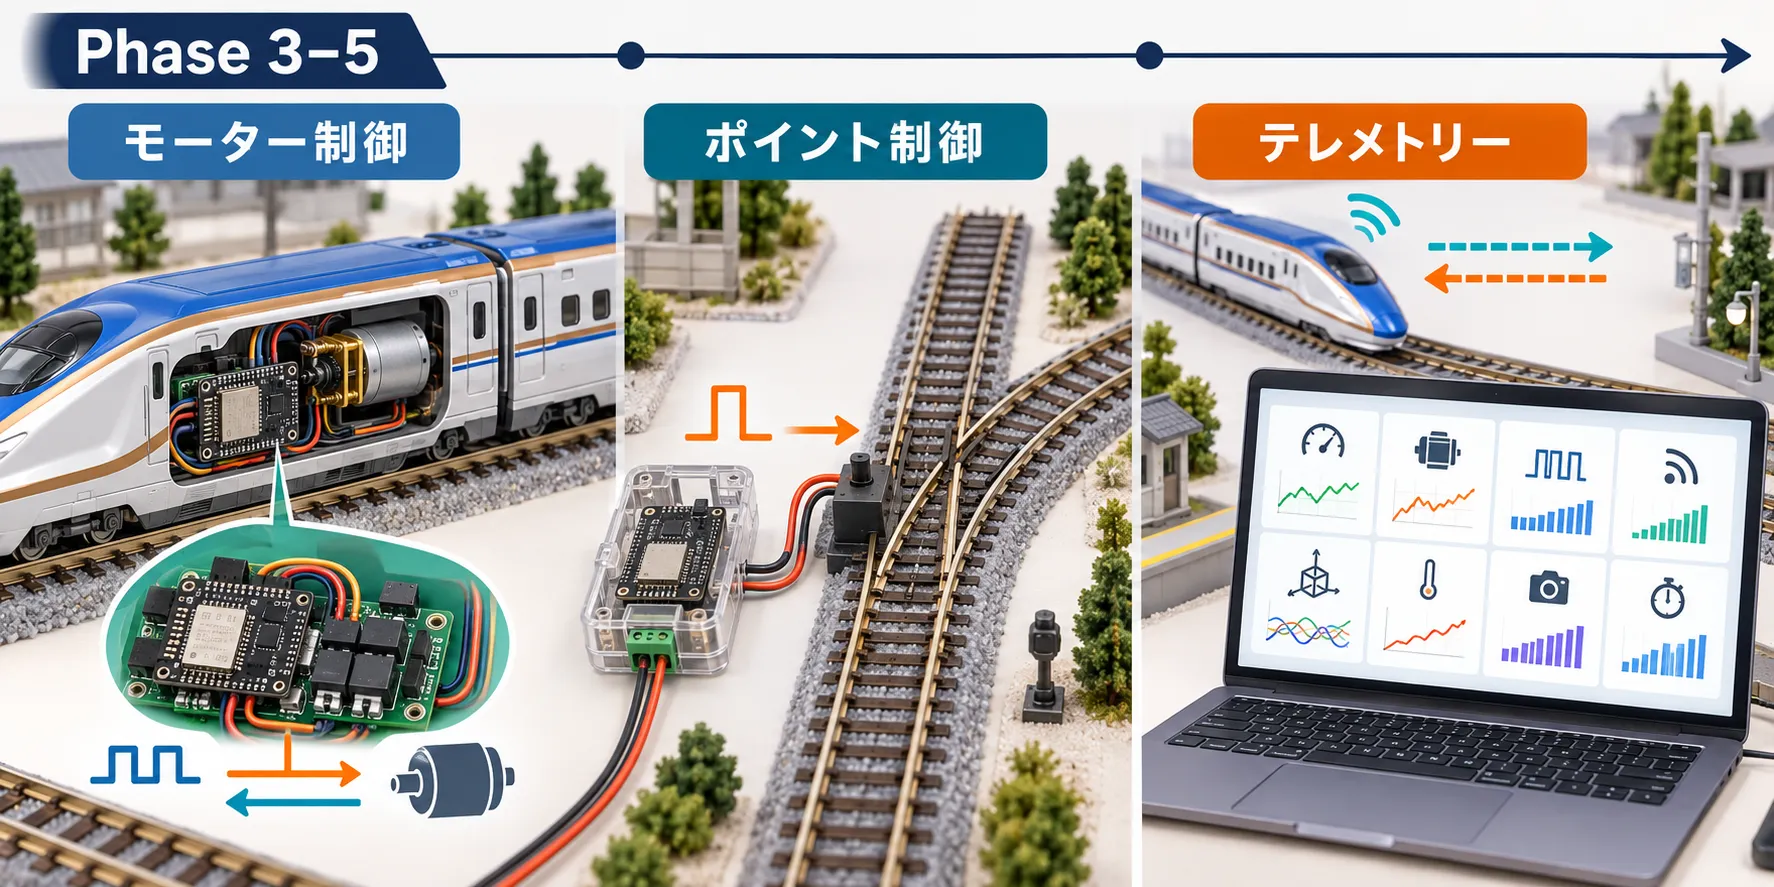 車上モーター制御、地上側のポイント制御、双方向テレメトリーを順に組み上げる。
| Phase | 実験 | 確認すること |
|---|---|---|
| 3 | 車上モーター制御 | ESP32-C3、Hブリッジ、PWMによる速度・方向制御 |
| 4 | ポイント自動制御 | 地上ESP32からHブリッジ経由で短い極性反転パルスを送り、切り替える |
| 5 | テレメトリー | レール電圧、モーター電流、PWM、RSSI、IMU、温度、FPS、遅延 |
ポイントは常時通電せず、切り替えるときだけ極性反転パルスを与える。
車両への指令は、まず次のような小さなJSONから始める。
{
  "train": "E7-01",
  "speed": 0.35,
  "direction": "forward"
}
車両から返すデータも、最初は扱いやすいJSONにする。
{
  "train": "E7-01",
  "speed_cmd": 0.35,
  "rail_voltage": 11.8,
  "motor_current": 0.13,
  "wifi_rssi": -51,
  "imu_accel": 0.12
}
Phase 6:狙った位置に止める
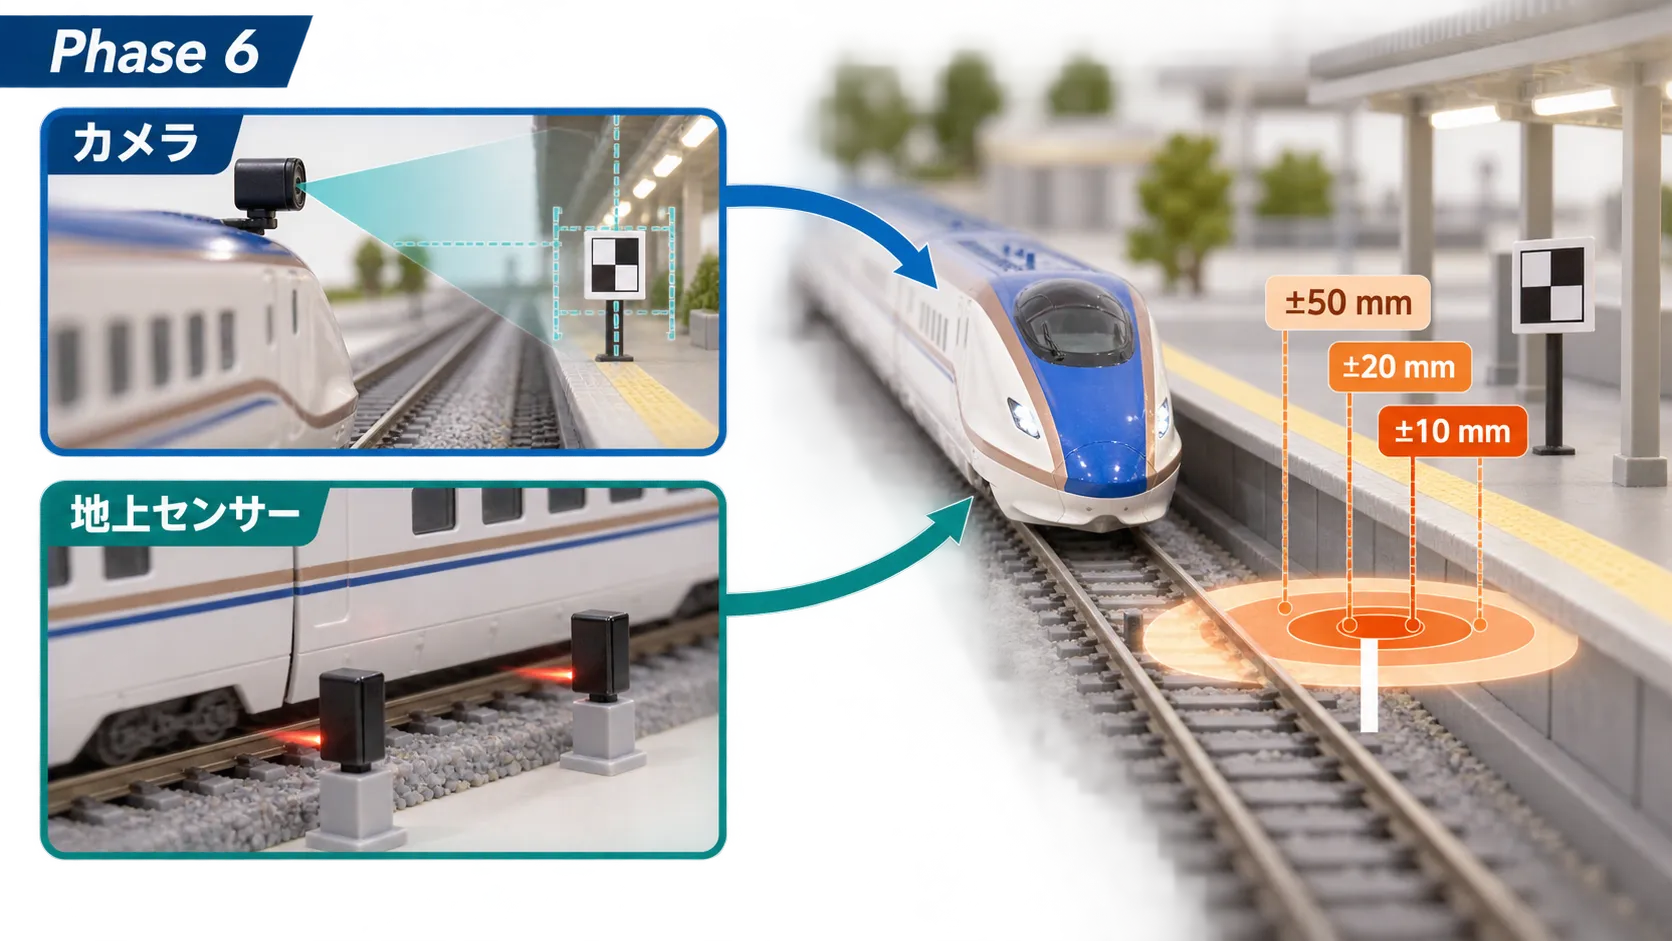 カメラ認識と地上センサーを比べながら、停止位置の精度を段階的に高める。
自動停車は2方式を比較する。
- 車載カメラで駅やマーカーを認識し、距離を推定する。
- 地上の赤外線・磁気センサーで列車の通過位置を検出する。
停止位置の目標精度は、まず±50mm、次に±20mm、最後に±10mmと段階的に厳しくする。 結果は平均誤差だけでなく、ばらつきとオーバーランも記録する。
Phase 7〜9:通信経路を増やして比べる
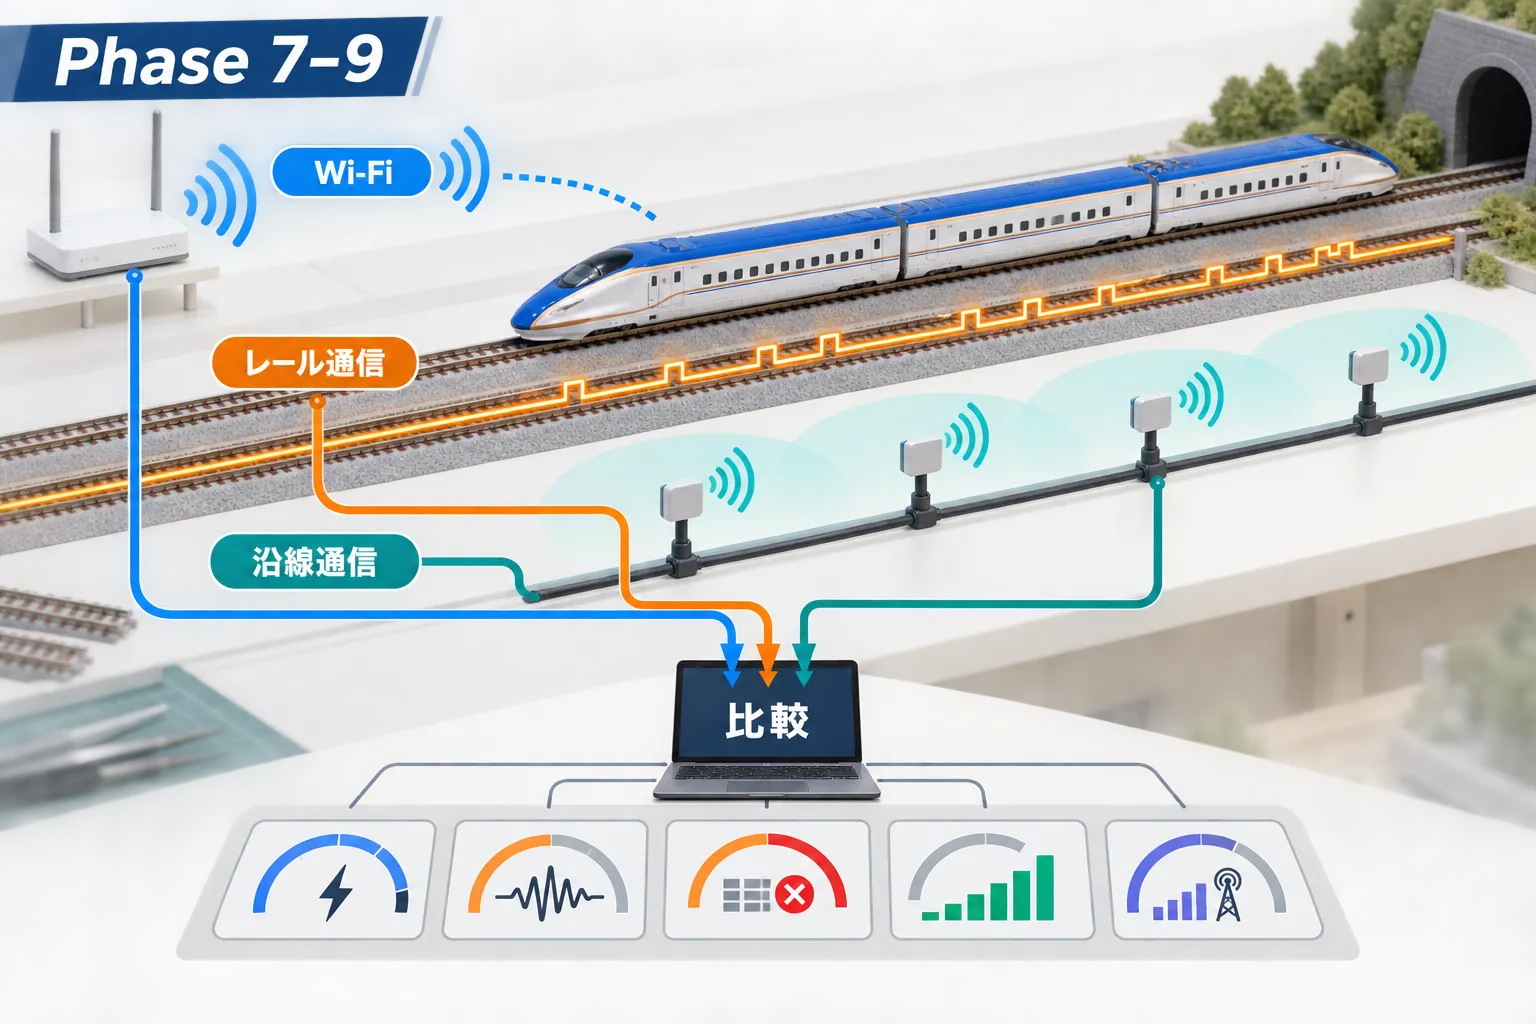 同じ列車に対してWi-Fi、レール通信、沿線通信を使い、通信品質を比較する。
Phase 7では、DC 12Vが流れているレールに通信信号を重畳し、地上から車両への一方向通信を試す。Phase 8で双方向化し、地上からは速度指令や停止指令を送り、車両からは電圧、電流、IMUなどを返す。
Phase 9では、線路脇に同軸ケーブルと小型アンテナを分散配置し、mini-LCX相当の沿線通信を試す。LCX(漏洩同軸ケーブル)は、線路沿いに敷設して列車無線に使われる、電波を少しずつ漏らす同軸ケーブルだ。本格的なLCXを最初から自作するのではなく、複数のアンテナを一定間隔で置く構成から始める。
3方式の向き不向きの見込み(◎〜×)と、主に観察したい点は次のとおり。
| 方式 | 制御 | テレメトリー | 映像 | 主な観察対象 |
|---|---|---|---|---|
| Wi-Fi | ◎ | ◎ | ◎ | 一般的な無線通信の基準値 |
| レール通信 | ◎ | ◎ | △〜× | 電力線への信号重畳とモーターノイズ |
| mini-LCX相当 | ◎ | ◎ | ◎ | 位置による電波品質と沿線カバレッジ |
3方式に共通して測るのは、遅延、ジッター、パケット損失、スループット、RSSIだ。そのうえで、列車速度、線路上の位置、ポイント通過、モーターノイズとの相関を見る。Wi-Fiは最後まで残し、レール通信や沿線通信の実験中も比較用・非常用の経路として使う。
Phase 10:Physical AIへつなぐ
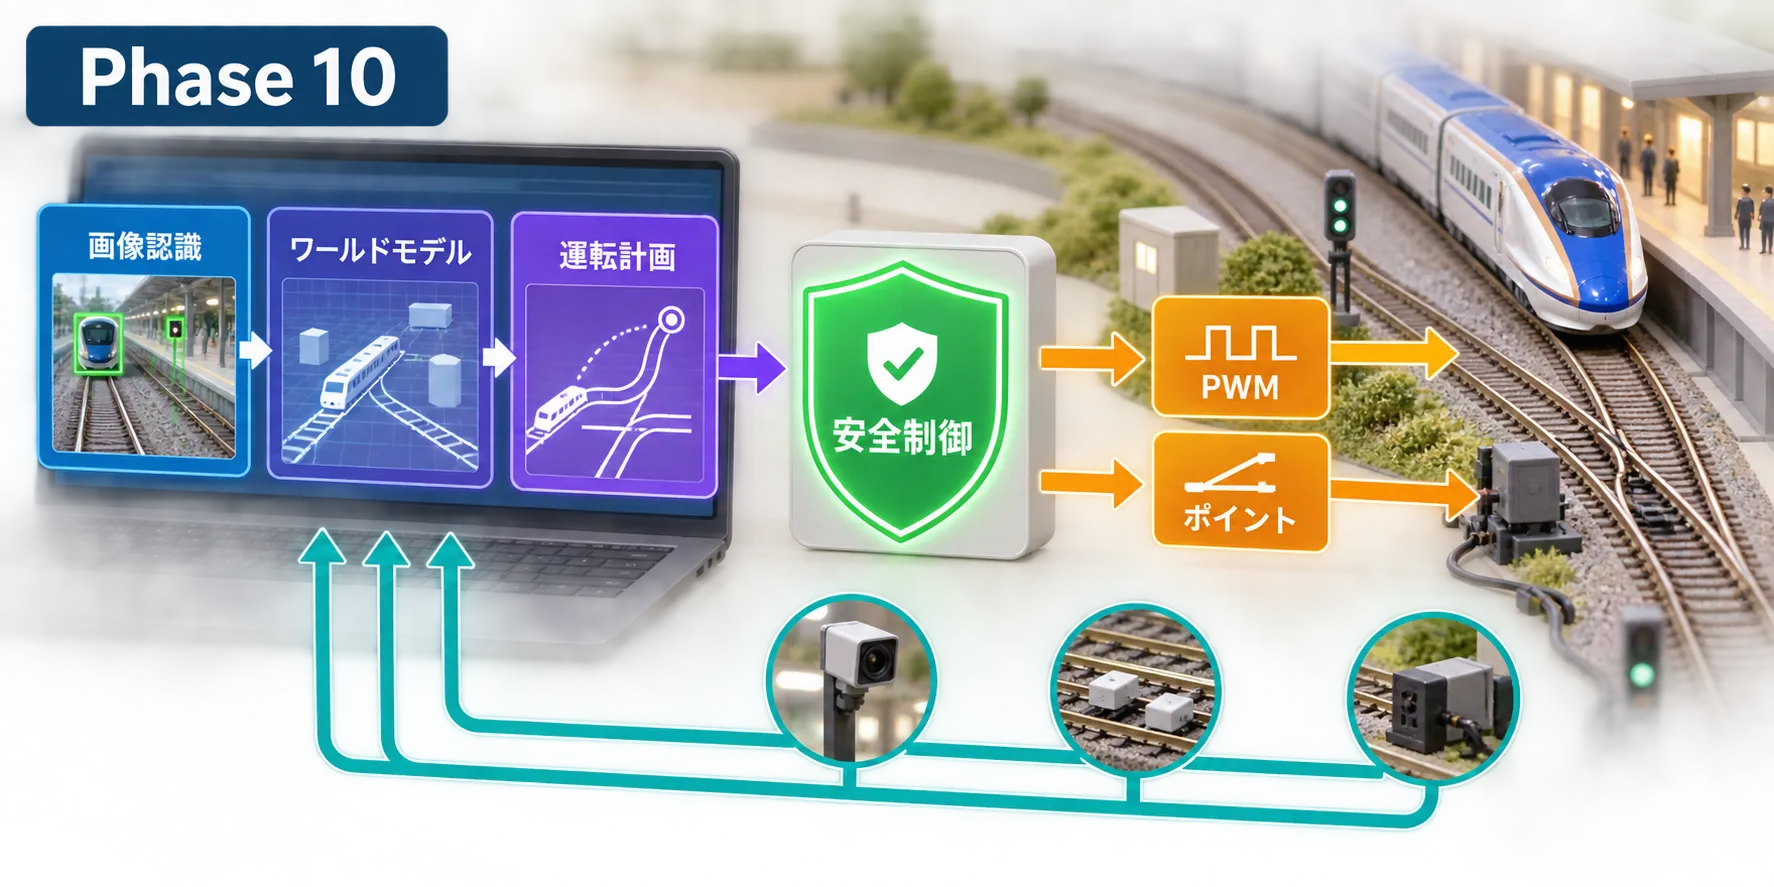 画像認識・ワールドモデル・運転計画の出力を、安全制御を通して車両とポイントへ渡す。
最終段階では、PC上に画像認識、ワールドモデル、運転計画を置く。 ただし、AIの出力はそのまま機器へ渡さない。停止判定など安全に関わる部分は、AIとは独立した制御層で検証する。
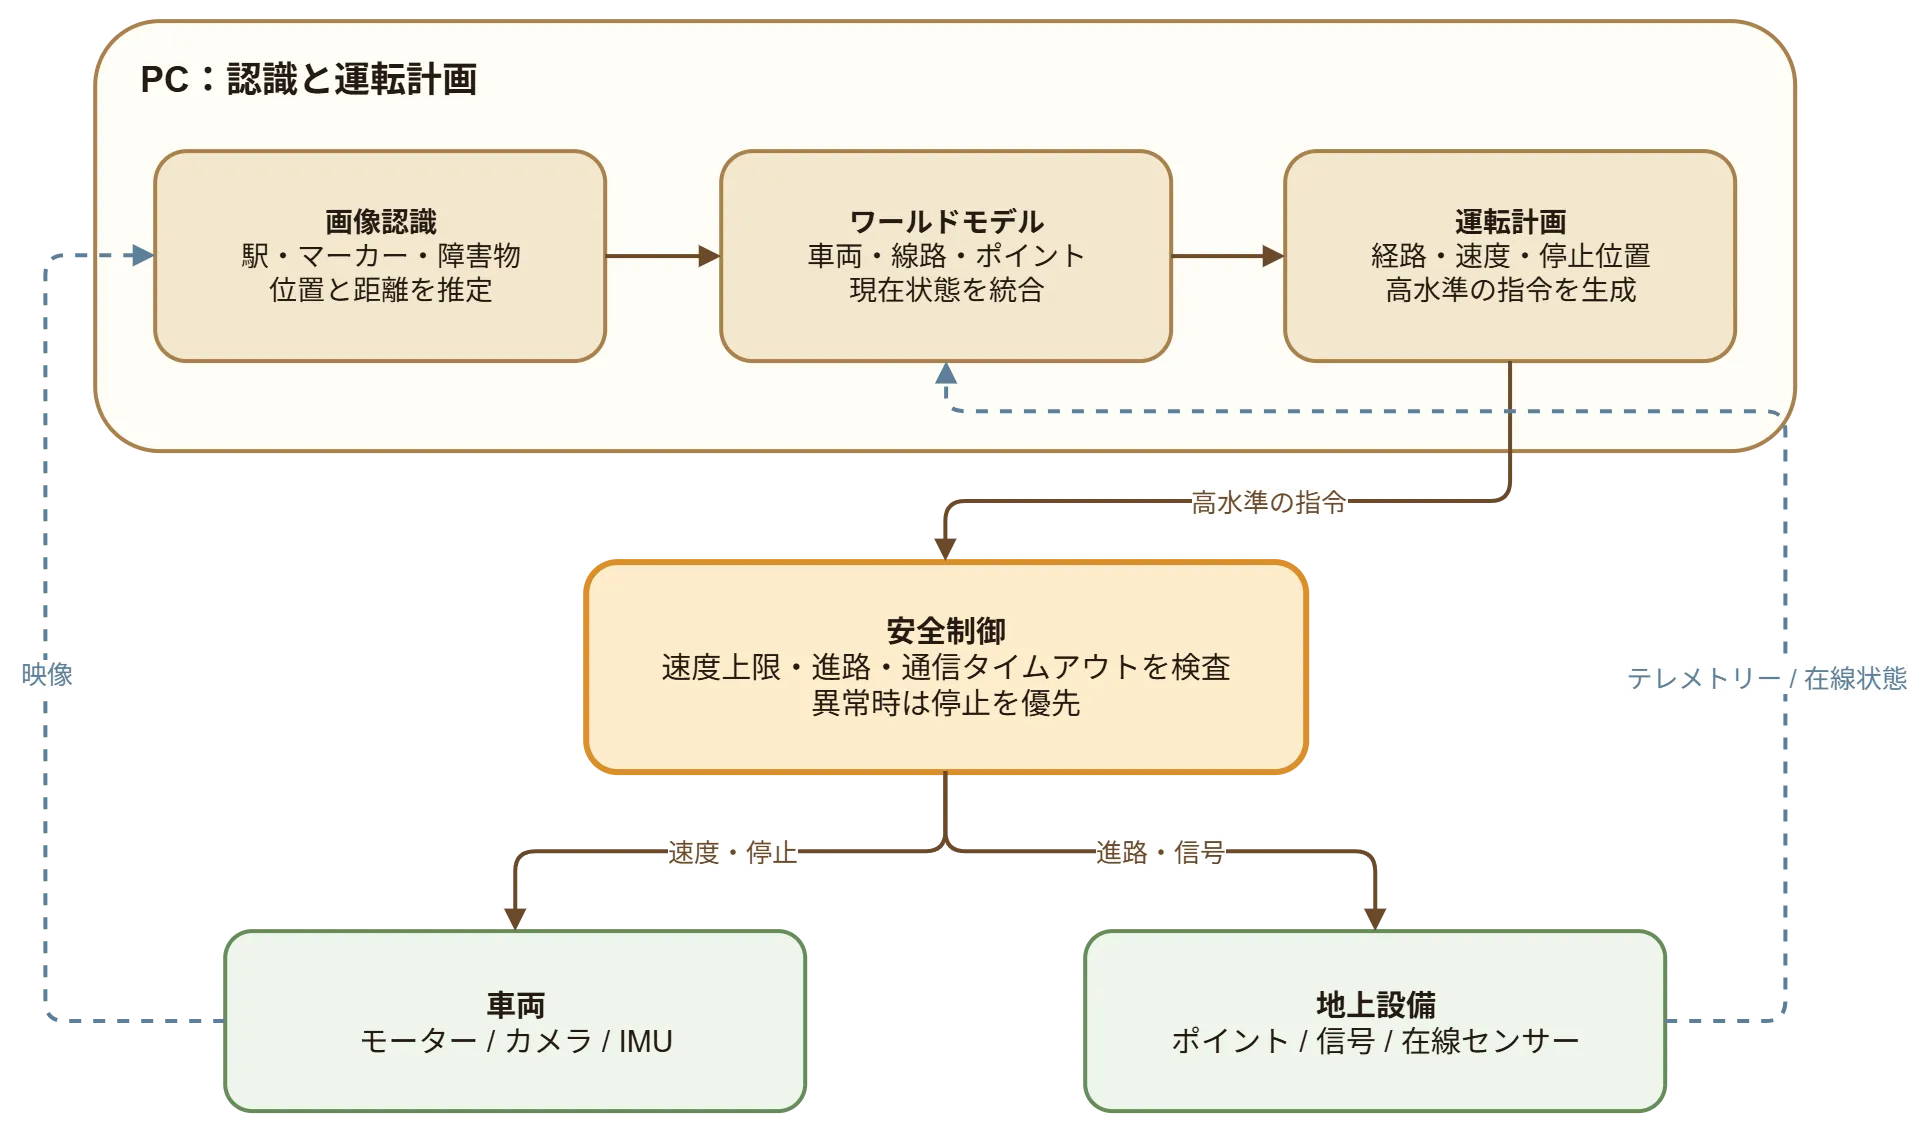 AIの出力をそのまま機器へ渡さず、安全制御を通して車両と地上設備を動かす。
例えば「E7を1周走らせ、駅の手前で減速し、ポイントを待避線側へ切り替え、ホーム中央で止める」という高水準の指示を、AIが運転計画へ変換する。PWM値やポイント駆動パルスはAIが直接出さず、下位の決定論的な制御器が生成する。
購入品
必要な機能を満たす範囲で、組み合わせも含めて最も安くなるように選んだ。価格は2026年9月24日に確認した税込価格で、送料がかかる出品は送料込みで示す。価格は変動することがあり、両面テープなどの細かな消耗品は含まない。
車両と線路
| 優先度 | 品番 | 商品 | 数量 | 用途 | 確認価格 | 購入先 |
|---|---|---|---|---|---|---|
| 必須 | 10-006 | スターターセット E7系 北陸新幹線「かがやき」 | 1 | E7系3両、基本周回線、パワーパック、ACアダプター | 16,109円 | Amazon |
| 必須 | 20-202 | 電動ポイント6番 左 | 1 | 待避線の分岐 | 1,600円 | Amazon |
| 必須 | 20-203 | 電動ポイント6番 右 | 1 | 待避線の分岐 | 1,464円 | Amazon |
| 必須 | 20-000 | 直線線路 248mm(4本入) | 2 | 待避線(6本使用) | 1,310円 | Amazon |
| 必須 | 20-038 | PC直線線路 64mm(4本入) | 1 | 待避線(2本使用) | 661円 | Amazon |
| 必須 | 20-150 | 曲線線路 R718-15°(4本入) | 1 | 待避線(2本使用) | 584円 | Amazon |
| 必須 | 24-818 | ターミナルユニジョイナー 90cm | 1 | 12V電源からレールへの給電線 | 271円 | Amazon |
スターターセットの車両は10-1980のE7系基本セットと同じで、ほかにM1相当の基本周回線、フィーダー線路、リレーラー、パワーパック「スタンダードSX」(1.2A)と専用ACアダプターが含まれる。車両と線路セットを別々に揃えるより安く、ほかの車種のスターターセットと比べても、いま在庫がある中では安い部類に入る。
待避線は、V1待避線セット(20-860、6,173円)と同じ構成の線路をばらで揃える。V1との違いはポイントスイッチ2個が付かないことだけで、その分554円安い。電動ポイントは手でも切り替えられ、Phase 4からはESP32で動かすので、スイッチがなくても困らない。
12V電源は、スターターセットのフィーダーを切らずに済むよう、別に買ったターミナルユニジョイナーからレールへ入れる。パワーパックは最終構成では出番がなくなるかもしれないが、Phase 0の動作確認と、改造後に不具合が出たときの切り分けに使える。車両・線路の合計は21,999円だ。
制御用の電子部品
| 優先度 | 部品 | 購入単位 | 用途 | 確認価格 | 購入先 |
|---|---|---|---|---|---|
| 必須 | Seeed Studio XIAO ESP32-S3 Sense | 1個 | 先頭車のカメラとWi-Fi | 4,501円 | Amazon |
| 必須 | ESP32-C3 SuperMini | 2個セット | 動力車・地上制御 | 930円 | Amazon |
| 必須 | Mini-360 DC/DC降圧モジュール | 2個セット | 車載マイコン電源 | 295円 | Amazon |
| 必須 | TB6612FNGモータードライバー | 2個セット | 動力車の正逆転・PWMと、地上のポイント駆動 | 942円 | Amazon |
| 必須 | ANLINK 12V 2A ACアダプター(PSE取得品) | 1個 | レールの常時給電 | 1,399円 | Amazon |
| 必須 | DCジャック ネジ端子アダプター 5.5×2.1mm | 10個セット | ACアダプターと給電線の接続 | 512円 | Amazon |
| 必須 | ポリウレタン銅線 0.32mm 20m | 1巻 | 車内の配線 | 599円 | Amazon |
| 必須 | INA219電流センサーモジュール | 1個 | レール電流・モーター電流の計測 | 499円 | Amazon |
| 推奨 | 1N5819ショットキーダイオード | 10本セット | 2台分のブリッジ整流(8本使用) | 530円 | Amazon |
| 推奨 | 海渡電子 25V 470µF低ESR電解コンデンサー | 10個セット | 瞬断対策 | 639円 | Amazon |
| 推奨 | 0.1µFセラミックコンデンサー | 100個セット | モーターノイズ対策 | 599円 | Amazon |
| 推奨 | 0.5Aリセッタブルヒューズ | 10個セット | 過電流保護 | 489円 | Amazon |
| 推奨 | 5〜36V MOSFETスイッチモジュール | 2個セット | 非常停止用の電源遮断 | 380円 | Amazon |
| 後工程 | MPU-6050 IMUモジュール | 1個 | 加速度・振動計測 | 490円 | Amazon |
| 後工程 | TCRT5000赤外線反射センサー | 5個セット | 在線・通過検知 | 599円 | Amazon |
地上側のポイントも極性反転パルスで動かすため、TB6612FNGは動力車用と地上用の2個を用意する。1個で2チャンネルあるので、地上用の1個で左右2つのポイントを駆動できる。
ESP32-C3は、XIAOとほぼ同じ大きさで安いSuperMiniにした。個体によってWi-Fiの感度が低いという報告があるので、Phase 5でRSSIを見て問題があれば、XIAO ESP32-C3(1個1,470円)に替える。DC/DCのMini-360は、MP1584ENよりひと回り小さく、車内に収めやすい。出力電圧を半固定抵抗で合わせる方式なので、マルチメーターで5Vに合わせてからマイコンにつなぎ、合わせた後は半固定抵抗を接着剤で固める。
車内の配線にはポリウレタン銅線を使う。被膜がはんだの熱で溶けるので、極細線用のワイヤーストリッパーがなくても配線できる。
はんだ付けと測定の道具
| 優先度 | 道具 | 用途 | 確認価格 | 購入先 |
|---|---|---|---|---|
| 必須 | DT-830D デジタルマルチメーター(ブザー付き) | 電圧・電流・抵抗・導通を確認する。Phase 0で購入 | 625円 | Amazon |
| 必須 | はんだごて14点セット(60W・温度調節式、PSE認証) | 200〜480℃で調節できるこて。こて台、こて先5本、はんだ、吸取器、吸取線などを含む | 1,690円 | Amazon |
| 必須 | LEONTOOL マイクロニッパー(ストリップ穴付き) | 細い配線や部品のリードを切る。地上側の電線の被覆をむく | 569円 | Amazon |
| 必須 | 耐熱シリコンマット | 机を熱と溶けたはんだから守る | 498円 | Amazon |
マルチメーターは、12V前後の直流電圧、数百mAの電流、導通が測れれば足りるので、最も安い部類のDT-830Dにした。はんだごてセットには吸取線とこて台が含まれるため、別に買う必要はない。
段階的な購入費用予定
| 実験段階 | この段階で購入するもの | 追加費用 | 累計 |
|---|---|---|---|
| Phase 0前半:基本走行 | E7系スターターセット、マルチメーター | 16,734円 | 16,734円 |
| Phase 0後半:ポイント通過 | 電動ポイント6番 左・右、待避線用の線路4箱 | 5,619円 | 22,353円 |
| Phase 1:USB給電の車載カメラ | XIAO ESP32-S3 Sense | 4,501円 | 26,854円 |
| Phase 2前半:工作環境を作る | はんだごてセット、マイクロニッパー、シリコンマット | 2,757円 | 29,611円 |
| Phase 2後半:レール給電 | Mini-360、12V ACアダプター、DCジャック、ターミナルユニジョイナー、ポリウレタン銅線、1N5819、470µF・0.1µFコンデンサー、リセッタブルヒューズ、MOSFETスイッチ、INA219 | 6,212円 | 35,823円 |
| Phase 3〜5:車両・ポイント制御とテレメトリー | ESP32-C3 SuperMini 2個セット、TB6612FNG 2個セット、MPU-6050 | 2,362円 | 38,185円 |
| Phase 6:自動停車 | TCRT5000赤外線反射センサー | 599円 | 38,784円 |
| Phase 7〜9:レール通信・沿線通信 | 結合回路用部品、同軸ケーブル、小型アンテナ、コネクター類。方式と周波数をPhase 6までの結果から決める | 未計上 | 38,784円+通信実験部品 |
| Phase 10:Physical AI | ここまでの機材と手持ちのLinux PCを再利用 | 0円 | 38,784円+通信実験部品 |